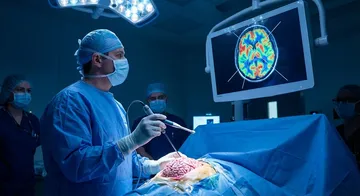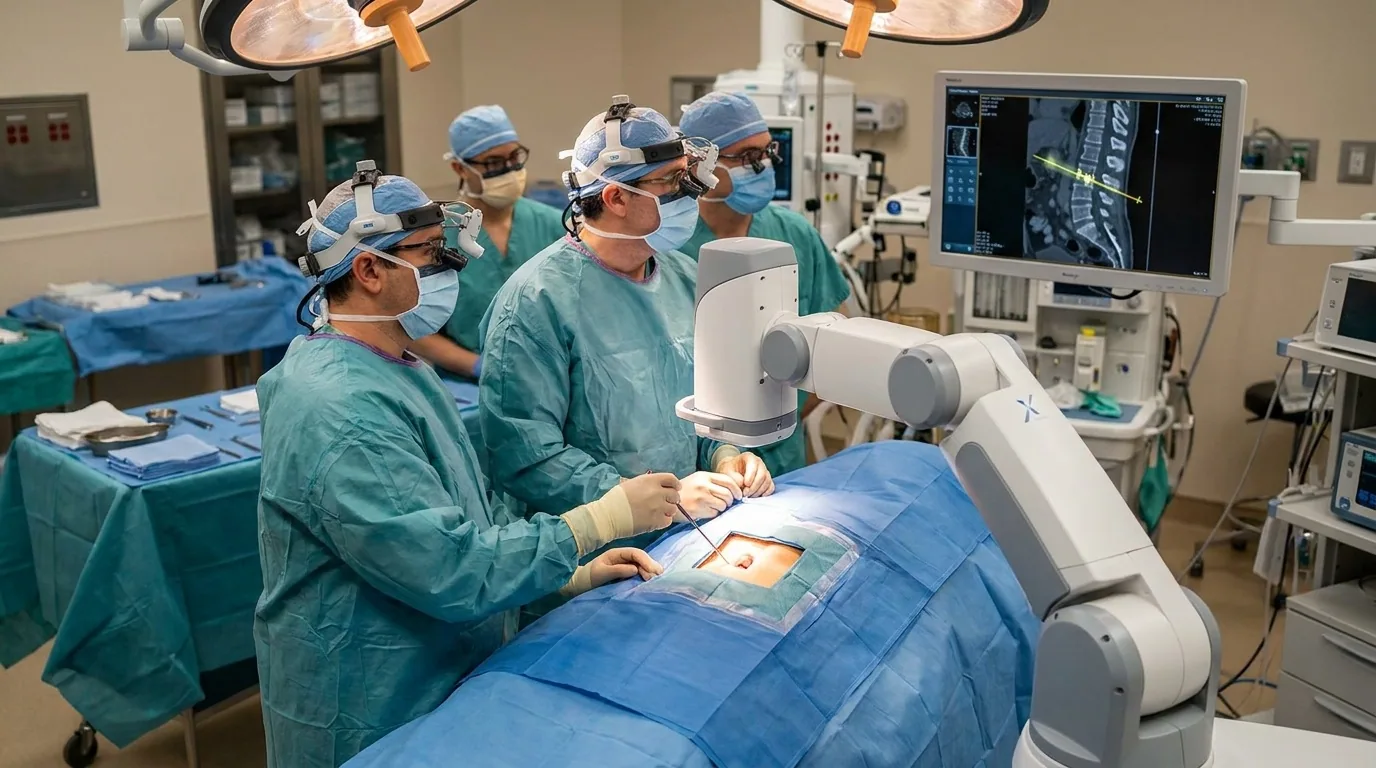
Les systèmes de chirurgie robotique sont des technologies qui rendent les mouvements du chirurgien plus précis, plus petits et plus contrôlés. En neurochirurgie, ils sont particulièrement utilisés dans la chirurgie rachidienne et les applications stéréotaxiques.
Robots pour la colonne vertébrale
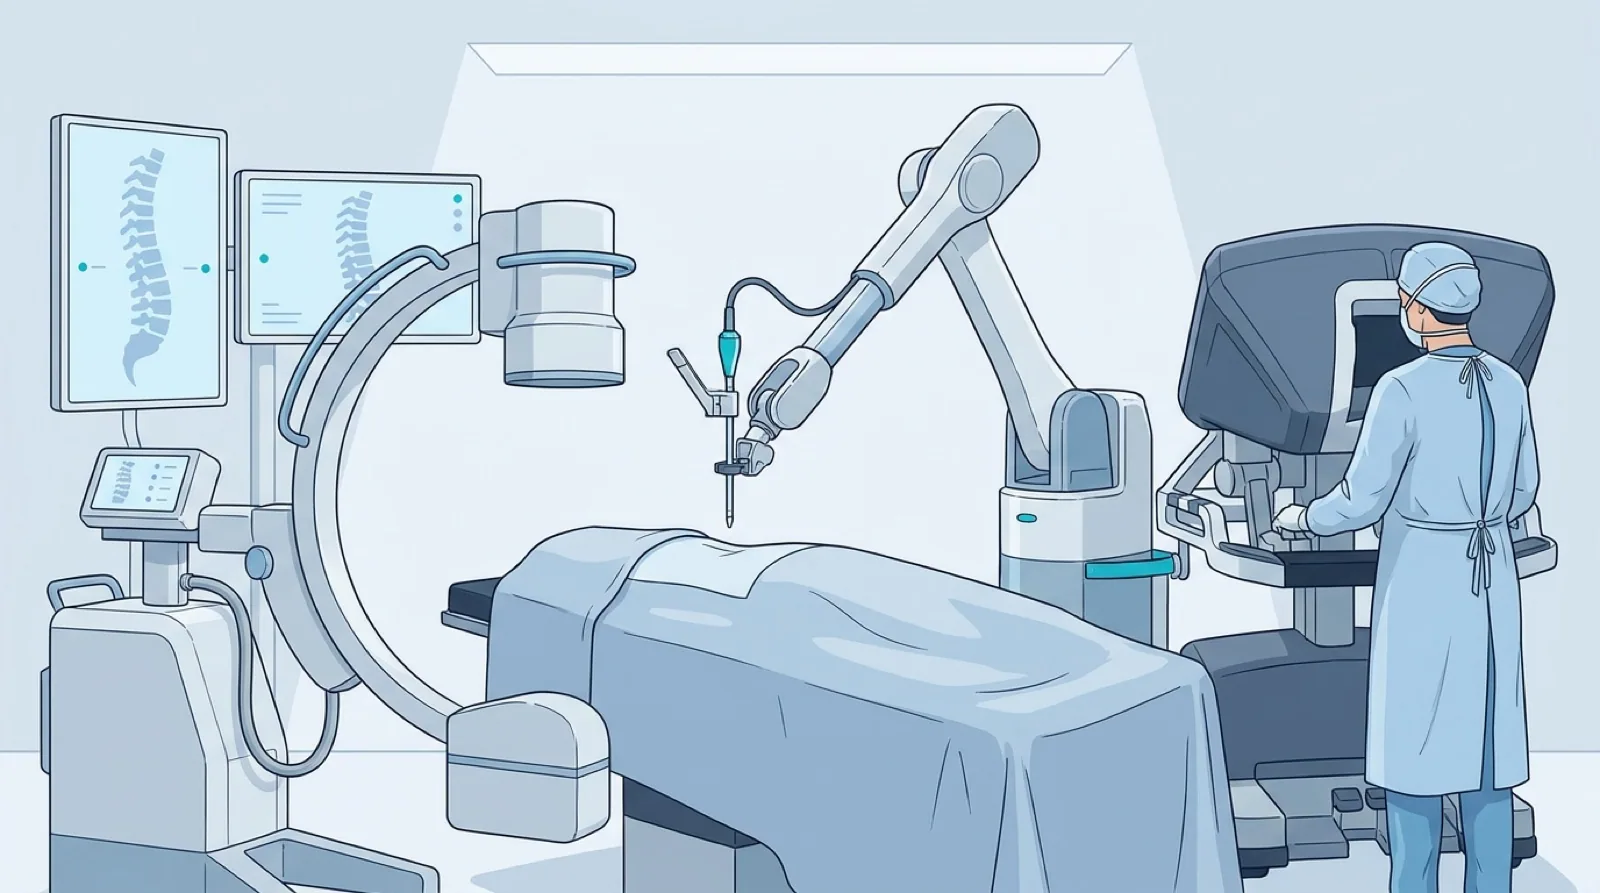
Mazor X / ExcelsiusGPS : La planification du placement des vis est réalisée sur des images de scanner préopératoires. Le bras robotisé positionne le tube guide selon la trajectoire planifiée. Le chirurgien insère la vis à travers ce guide. Bien que le taux de précision cliniquement acceptable pour le placement des vis en chirurgie rachidienne robotique puisse atteindre 99 %, le taux de précision parfaite se situe autour de 94-96 %.1,2
ROSA Spine : Plateforme robotique fonctionnant sur un principe similaire, pouvant également être utilisée pour les biopsies et les applications de DBS (stimulation cérébrale profonde).3,4
Avantages
La chirurgie rachidienne robotique réduit l'exposition aux rayonnements et diminue le besoin de chirurgie de révision, mais elle nécessite une courbe d'apprentissage significative.5,6
ROSA Spine : Plateforme robotique fonctionnant sur un principe similaire, pouvant également être utilisée pour les biopsies et les applications de DBS (stimulation cérébrale profonde).
Le bloc opératoire du futur
Concept de bloc opératoire hybride : IRM peropératoire + navigation + robotique + neuromonitoring combinés. Conseil chirurgical à distance (télémentorat) assisté par la 5G. Systèmes d'aide à la décision basés sur l'intelligence artificielle. Planification et exécution chirurgicales avec la réalité augmentée (RA).
Limites
Le coût des systèmes robotiques est élevé ; l'installation et la préparation peuvent prolonger la durée de l'opération. Il existe une courbe d'apprentissage significative pour que l'équipe puisse utiliser le système en toute sécurité.5,6 Étant donné que de petits écarts lors de la mise en correspondance de l'image avec le patient (recalage) peuvent affecter la précision, le robot fonctionne sous le contrôle du chirurgien à chaque étape.
→ Page suivante : S64 — IRM peropératoire et chirurgie en fluorescence
Kaynaklar
- Kanhangad MP et al. Asian Spine J. 2024. PMID 39434223
- Ogolo DE et al. J Robot Surg. 2025. PMID 40875149
- Zhao J et al. J Robot Surg. 2025. PMID 40991094
- Neudorfer C et al. Stereotact Funct Neurosurg. 2018. PMID 30481770
- Antonacci CL et al. J Spine Surg. 2024. PMID 38974496
- Davidar AD et al. Neurosurg Clin N Am. 2024. PMID 38423742
Doç. Dr. Özgür Akşan
Beyin ve Sinir Cerrahisi Uzmanı
Beyin ve Sinir · Sorumlu Yazı İşleri Müdürü ve Editör · Künye